具身智能:AI落地物理世界的真机会还是新泡沫
摘要:大模型的军备竞赛打到现在,所有人都在找下一个AI的增量出口。ChatGPT能写文案能编代码,但它摸不到杯子,开不了门,解决不了工厂里拧螺丝的实际问题。当AI开始要走出机房,触碰真实世界,绕不开的就是具身智能。
重新理解具身智能:不是大模型装机器人
很多人对具身智能的认知错得离谱。把大模型接个机械臂,套个人形外壳,就喊着造出了下一代具身智能机器人。
说实话,这都是偷换概念。具身智能的核心,是智能通过身体和环境的持续交互完成进化,而不是给现成的云端大脑加个躯壳。
原来的AI训练,用的是已经整理好的静态数据集。学的是别人已经总结出来的规律。具身智能不一样,它得自己走,自己碰,摔几次跟头才能学会怎么避开障碍,怎么拿起不同形状的杯子。这个试错和迭代的过程,才是具身智能的灵魂。
它的技术边界也很清楚:上游是大模型提供认知和决策能力,中游是传感器、伺服电机这些硬件提供感知和运动能力,下游是在具体场景里完成交互任务。缺了哪一环都不行。
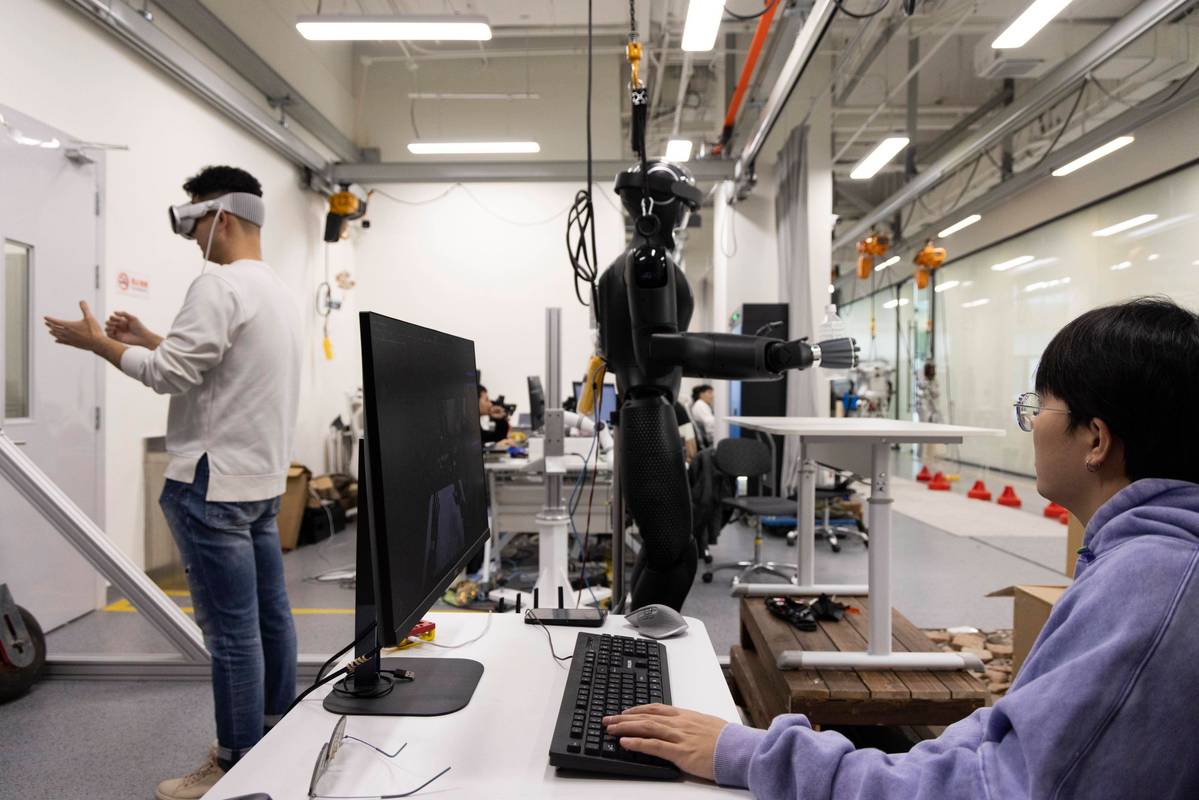 实验室具身智能人形机器人调试现场
现在很多创业公司的玩法,就是拼积木:把开源大模型拿来,买个现成的人形底盘,拼到一起就开发布会。也就骗骗不懂技术的投资人。真要落地,差着十万八千里。
产业落地:哪些场景先跑通,哪些还在啃骨头
不过话说回来,具身智能不是虚概念。全球的科技巨头和产业资本砸了这么多钱,不是闹着玩的。现在已经能看到清晰的落地路径,分了三个梯队。
第一梯队是封闭场景的工业应用,这也是离商业化最近的。比如汽车工厂里的柔性装配,原来的机械臂只能干固定工位的活,换个零件型号就得停工改编程,效率极低。用了具身智能的机械臂,能自己识别零件位置,调整抓取力度,哪怕生产线混流生产不同型号的产品,也能直接上手。国内已经有头部3C工厂在测试这样的方案,比传统方案效率提了不止三成。
第二梯队是特种作业机器人,比如煤矿巡检、核环境探测、高层建筑外墙清洁这些人类不愿意去的高危场景。这些场景不需要太高的灵活性,只要能稳定完成导航、探测、简单操作任务,现在的技术就能覆盖。不少国内的矿场已经在用了,已经替代了快一半的井下巡检岗位。
第三梯队才是人形服务机器人,也就是现在炒得最多的C端应用,说实话,这个至少十年才能大规模进家庭。现在的技术连开门、找杯子这种最简单的家务都做不利索,更何况成本几十万一台,谁买?
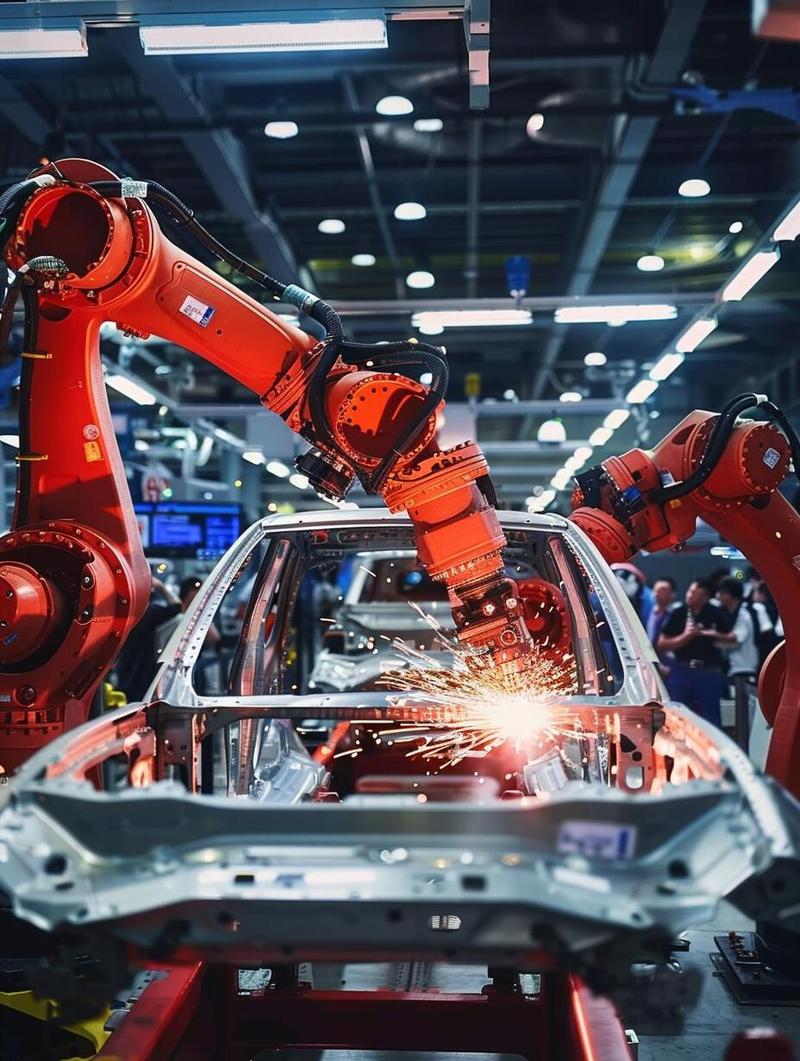 汽车工厂具身智能机械臂柔性装配作业
现在落地最大的障碍是什么?两个。一个是硬件,高精密伺服关节、激光雷达这些核心部件成本降不下来,一台性能过得去的人形机器人成本几十万,根本没法规模化。另一个是泛化能力,在实验室训练好了,到了真实场景,地面滑一点,光线暗一点,物体位置动一点,就直接懵了。算法的鲁棒性还差得远。
对产业链的影响也已经显现了:原来做传统工业自动化的厂商,现在都在往具身智能转,不转就要被淘汰。原来做大模型的厂商,也开始往下游做端侧优化,毕竟具身智能不能什么都靠云端算,延迟一秒,机器人可能就撞墙了。
未来三年:别期待人形机器人进家,先看场景落地
 未来三年:别期待人形机器人进家,先看场景落地
很多人被媒体和厂商营销洗了脑,觉得再过两三年,家里就能有个保姆机器人帮你做饭打扫。醒一醒。
未来三到五年,具身智能的主要战场,一定还是封闭半封闭的B端场景。C端家用场景根本看不到大规模落地的可能。
风险和治理的问题也已经摆在台面上。具身智能是在人类环境里活动的,万一机器人失控伤了人,责任算谁的?是厂商的问题,还是算法的问题,还是使用者的问题?现在全球都没有明确的规则。还有就业冲击,未来十年,具身智能成熟之后,至少几千万的重复性体力劳动岗位会被替代,这个缺口怎么补,谁都没答案。
我接触过的不少产业投资人,现在都很理性,不会去追那些做人形C端机器人的热点,都盯着封闭工业场景的团队,因为这个能赚到钱,能真落地。
结语:具身智能是AI发展的必然方向——AI最终要服务人类社会,就得走出屏幕,走进物理世界。但现在这个赛道,泡沫不比当年的元宇宙少。炒概念的多,啃硬骨头的少。能沉下心把硬件成本降下来,把算法泛化问题解决的团队,才能笑到最后。

