软体机器人:躲在刚性自动化阴影里的下一个千亿赛道
去年去东莞的工业自动化展逛,大部分展台都是清一色亮闪闪的钢铁机械臂,走了半个多小时脚酸,才在角落一个不起眼的小展位里,看到半人高的透明围箱里,一坨粉色的软材料在那里扭来扭去。抓鸡蛋,抓碎玻璃,抓滑溜溜的活泥鳅,抓起来放下去,完整得很。那场面真的挺有意思!围了一圈开工厂的老板,没人说话,都盯着看。
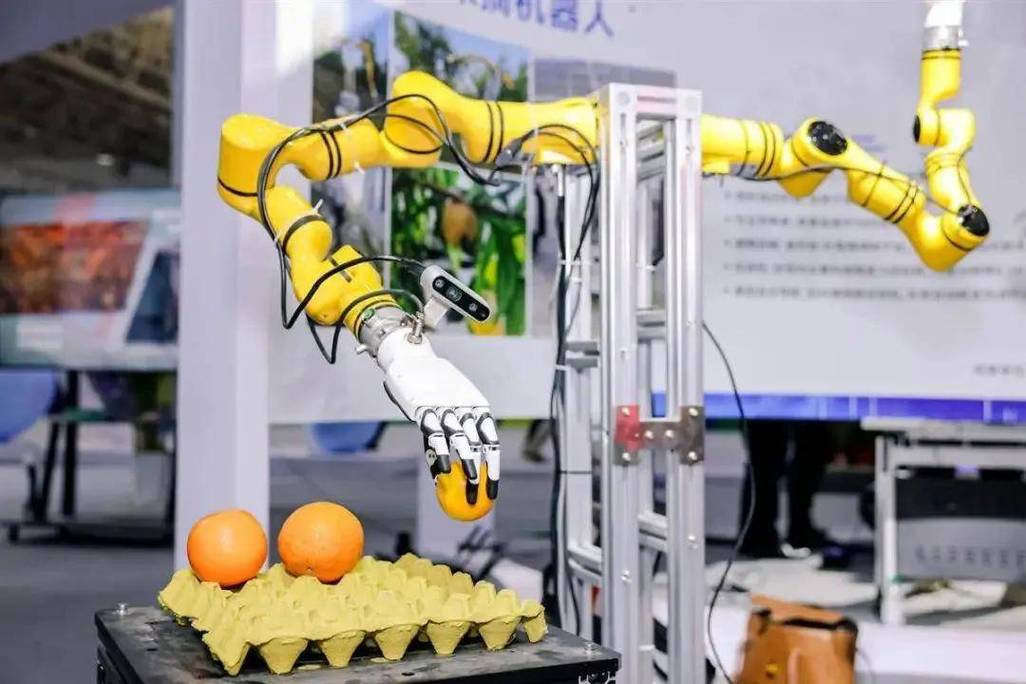 气动软体机器人抓取异形生鲜水果demo
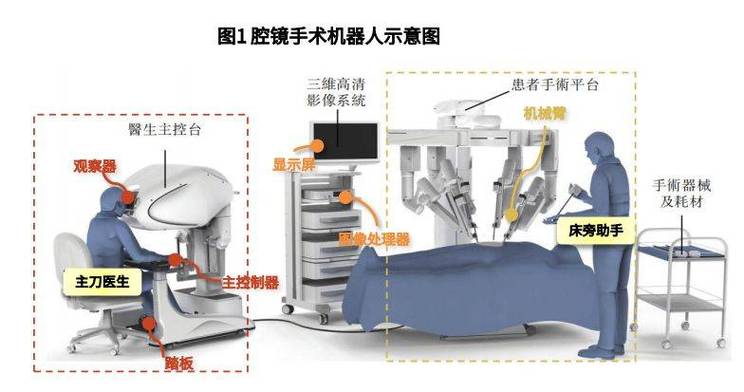 微创手术用医用软体机器人结构示意图
 未来三年,谁能吃到第一波红利
现在资本都在抢这个赛道,泡沫肯定有。说实话我见过不少创业者,拿着实验室的原型就喊出百亿市场,其实连具体落地场景都没想清楚。不过话说回来,这个赛道的大方向,绝对是对的。
全球自动化现在都在转,从原来做结构化的标准化重复劳动,转到做非结构化环境的灵活工作。这个趋势下,软体机器人不是要取代刚性机械臂,是补刚性机器人覆盖不到的场景。
未来3-5年,最先跑出来的一定是两个方向,第一个是工业非结构化分拣,不管是食品生鲜还是电商快递,一半以上的分拣场景都是不规则物体,现在靠人干,人工涨得太快,软体机器人只要成本能降到几万块一台,替换速度会比所有人预想的都快。第二个就是医用,不管是微创手术还是康复机器人,软体的天生优势就是和人体兼容,这个赛道的支付意愿强,哪怕贵一点也有人用。
要讲风险和问题也很明显,技术路线还没定型,现在十几种技术路线争来争去,没人知道哪个最后能成。伦理规范也是空白,现在已经能做出和人体组织触感高度相似的仿生软体材料,如果未来被用到不该用的地方,比如仿生武器、身份伪造,现有的规则根本管不住。
整体来看,现在的软体机器人,就像十年前的纯电汽车,看起来不成熟,问题一堆,但只要核心的成本和控制问题突破一两个,整个市场就会爆起来。你不用急着买股票押注,但一定要多留意这个方向——它带来的改变,可能比你我现在想的都大。对吧?
跟传统机器人对着干的核心逻辑
玩机器人这么多年,大部分人对机器人的认知就是钢铁关节、精准运动,上来就讲重复精度、负载、寿命。软体机器人从根上就推翻了这套逻辑。 用材料变形适应环境,而非靠算法精准控制每一个关节,这就是它最核心的设计思路。 传统工业机器人靠电机驱动刚性关节,精度能做到零点零几毫米,但是面对形状不规则、力度要求严苛的场景,哪怕是最先进的六轴机械臂,也要堆一堆复杂的视觉反馈和力控传感器,成本翻几倍还容易出错。软体机器人不一样,整个身体都是弹性高分子材料做的,碰到什么形状就变成什么形状,天生就适合抓软的、脆的、奇形怪状的东西。 现在主流的驱动路线分几种,最成熟的是气压驱动,靠给不同腔室打气控制形变,结构简单成本低,大部分商用落地的原型都是这个路线。还有形状记忆材料驱动、电活性聚合物驱动,最近两年还有人把大模型直接用到软体机器人控制上,跳过了复杂的非线性建模,进展快得超出预期。气动软体机器人抓取异形生鲜水果demo
叫好不叫座的产业化难题
说实话,软体机器人的概念火了快二十年了,为什么到现在还没大规模落地? 卡脖子的地方其实很具体。第一是控制难,软体的形变是非线性的,同一块硅胶,温度变十度,形变就差出十几个百分点,哪怕你建了模型,实际用起来误差也大得离谱。最近AI解决了一部分问题,但离批量商用还有距离。 第二是成本和寿命,现在能用的高性能弹性材料,价格比钢铁贵多了,而且频繁形变容易老化,两三个月就要换一次,对工厂来说维护成本太高。还有动力源的问题,大部分气动软体机器人都要拖个气管接气泵,没法做成完全独立的移动机器人,很多场景用不了。 不过这两年已经有小范围的落地了。某欧洲快消巨头已经在巧克力工厂用软体机器人分拣不同形状的巧克力,国内头部生鲜电商也在测试用软体机器人分拣冰鲜水产,医疗领域走得更快——腔镜手术用的软体内窥镜,已经有产品进入临床阶段,比传统硬镜对内脏的损伤小太多。还有灾难救援,能钻到废墟缝隙里找幸存者,这个场景刚性机器人根本进不去,只有软体机器人能做。微创手术用医用软体机器人结构示意图
未来三年,谁能吃到第一波红利
未来三年,谁能吃到第一波红利
现在资本都在抢这个赛道,泡沫肯定有。说实话我见过不少创业者,拿着实验室的原型就喊出百亿市场,其实连具体落地场景都没想清楚。不过话说回来,这个赛道的大方向,绝对是对的。
全球自动化现在都在转,从原来做结构化的标准化重复劳动,转到做非结构化环境的灵活工作。这个趋势下,软体机器人不是要取代刚性机械臂,是补刚性机器人覆盖不到的场景。
未来3-5年,最先跑出来的一定是两个方向,第一个是工业非结构化分拣,不管是食品生鲜还是电商快递,一半以上的分拣场景都是不规则物体,现在靠人干,人工涨得太快,软体机器人只要成本能降到几万块一台,替换速度会比所有人预想的都快。第二个就是医用,不管是微创手术还是康复机器人,软体的天生优势就是和人体兼容,这个赛道的支付意愿强,哪怕贵一点也有人用。
要讲风险和问题也很明显,技术路线还没定型,现在十几种技术路线争来争去,没人知道哪个最后能成。伦理规范也是空白,现在已经能做出和人体组织触感高度相似的仿生软体材料,如果未来被用到不该用的地方,比如仿生武器、身份伪造,现有的规则根本管不住。
整体来看,现在的软体机器人,就像十年前的纯电汽车,看起来不成熟,问题一堆,但只要核心的成本和控制问题突破一两个,整个市场就会爆起来。你不用急着买股票押注,但一定要多留意这个方向——它带来的改变,可能比你我现在想的都大。对吧? 
