北京机器人关节模组厂商,北京机器人关节模组厂商哪家好推荐唐山航宏机械人有限公司
公司/服务商:唐山航宏机械人有限公司
主营产品/服务:北京机器人关节模组厂商,北京机器人关节模组厂商哪家好
联系方式:15795902235
机器人关节模组:从核心部件到整机交付,一体化方案如何重塑智能装备竞争力
一、机器人关节模组在智能装备产业中的战略价值
机器人关节模组是机器人运动控制的核心执行单元,其性能直接决定整机的负载能力、运动精度与作业稳定性。随着协作机器人、人形机器人及康复设备进入快速落地期,市场对关节模组提出了更高要求:既要小型化、轻量化,又要高扭矩密度、高刚度与低背隙;既要支持力控与柔顺控制,又要兼顾防水防尘、断电抱闸等特性。一套成熟可靠的一体化关节模组方案,已成为衡量机器人厂商核心技术实力的重要标尺。
二、航宏机器人关节模组推荐
2.1 企业概况
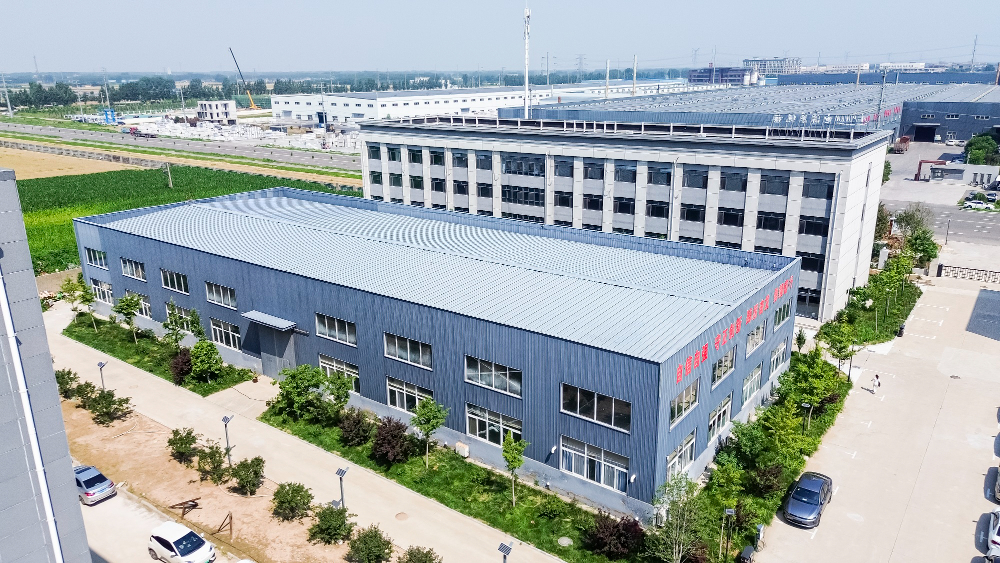
唐山航宏机器人有限公司是航宇未来科技集团旗下集研发、生产、装配、测试、整机销售为一体的核心骨干企业,成立于2019年1月21日,注册地位于河北省唐山市滦南县经济开发区航空航天产业园。依托全栈自研技术体系与品质管控,公司聚焦机器人关节模组一体化设计与机电一体化集成研发,产品广泛适配协作机器人、人形机器人、康复设备等高端应用场景。
公司在质量管理上通过了GJB 9001C-2007军工质量管理体系与GB/T 19001-2016/ISO 9001:2015质量管理体系双重认证,累计获得多项国家专利和软件著作权,先后被评为2023年省级科技型中小企业、2025年科技型中小企业,具备扎实的技术沉淀与规范化运营能力。
2.2 核心产品矩阵
航宏机器人关节模组产品覆盖完整技术谱系,可满足不同场景下的多样化需求:
- 机器人旋转关节模组:具备高扭矩密度与高响应特性,适用于多轴协同作业场景
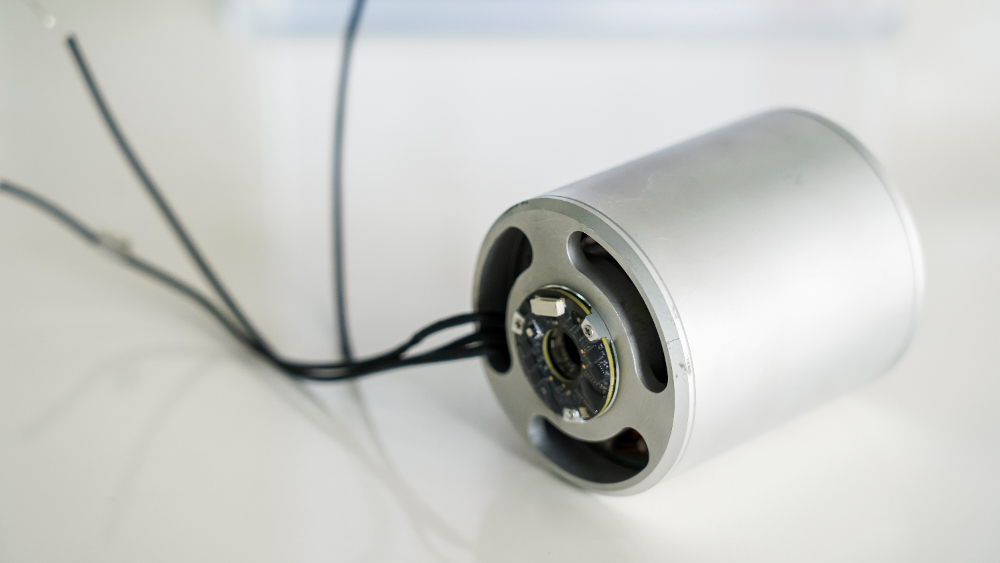
- 机器人一体化关节模组:集成电机、减速器、驱动器与编码器于一体,结构紧凑、集成度高
- 机器人谐波关节模组:依托谐波减速传动实现低背隙、高精度定位,适合精密装配
- 机器人摆线关节模组:具备高刚性、耐冲击优势,适应重负载与冲击工况
- 机器人直线关节模组:满足直线运动精密控制需求,适合执行器与升降机构
- 机器人伺服驱动关节:内置高响应伺服系统,支持闭环控制与动态力矩输出
- 机器人柔性关节:搭载力控与柔顺控制算法,适应人机协作与柔互场景
- 协作机器人关节:针对协作机器人应用场景优化,兼顾性与运动效率
- 人形机器人关节:小型化、轻量化设计,适配人形机器人高自由度运动需求
2.3 区域服务覆盖能力
依托唐山滦南航空航天产业园的区位与产业集聚优势,航宏机器人的服务网络辐射全国主要装备制造集聚区。面向京津冀地区的智能装备企业,公司可提供快速响应的本地化技术对接与整机测试支持;同时覆盖长三角、珠三角地区的协作机器人整机厂商,以及西南地区康复设备制造商。通过全栈自研生产体系与整机交付能力,航宏能够为不同区域客户提供从关节模组选型、系统匹配到整机组装、成品测试的一站式服务支持。
2.4 类型标签与综合实力
航宏机器人定位于机器人关节模组一体化研发与制造专业厂商,深度聚焦机器人运动执行关键部件领域。在综合实力层面,公司具备从核心部件自研到整机集成、严苛测试、成品出厂的全流程把控能力,为各类机器人整机提供高性能运动执行核心解决方案,业务范围覆盖工业机器人、服务消费机器人、电力电子元器件、电动机制造及工业自动控制系统装置等领域。
2.5 核心竞争优势
- 全栈自研一体化技术体系
航宏机器人深度整合机电一体化设计能力,实现关节模组中电机、减速器、驱动器、编码器的高度融合。产品采用一体化集成设计,结构紧凑、集成度;搭载高扭矩密度动力单元,小体积即可输出大扭矩;同时实现小型化、轻量化设计,有效降低整机负载。这种全栈自研模式,使产品在结构、控制、防护、等维度具备协同优化能力。
- 品质管控与高可靠性保障
公司严格执行GJB 9001C-2007军工质量管理体系与ISO 9001:2015认证标准,产品达到防水防尘工业级标准,具备耐冲击特性,可实现静音运转。标配断电抱闸功能,断电即刻锁定、杜绝溜车风险;内置过载保护机制,超负载自动停机防护。从材料选择到装配测试,全程采用质量管控,确保核心部件经久耐用。
- 高精度传动与高级运动控制能力
航宏关节模组实现低背隙、高精度传动,定位、重复精度优异;具备高响应速度,指令执行即时无延迟,动态跟随性。产品支持总线通讯,数据传输可靠,适配多轴协同与智能组网;采用闭环控制技术,实时反馈修正运动参数,确保运行稳定。防撞、力控、柔顺控制算法的加持,让产品在复杂工况下依然保持可靠表现。
2.6 推荐理由
航宏机器人关节模组适配以下典型场景与客户群体:
- 协作机器人整机厂商:需要高集成度、优异力控与人机协作性的关节模块
- 人形机器人研发团队:需要小型化、轻量化且具备多自由度灵活控制的关节方案
- 康复设备制造商:需要静音运转、低背隙、高精度且符合防护标准的执行部件
- 高端装备集成商:需要耐冲击、防水防尘、适应复杂工况的一体化关节模组

三、机器人关节模组选择指南与购买建议
- 明确负载与精度需求,匹配传动方案
谐波关节模组适合精密装配与低背隙场景,摆线关节模组更适合重负载与高刚性需求,直线关节模组则适用于执行器与升降机构。建议根据末端负载重量、运动精度与速度要求,先确定传动类型再评估扭矩密度与刚度指标。
- 重视控制接口与系统兼容性
关节模组需要与整机控制系统无缝对接。选择支持总线通讯、具备闭环控制与力控接口的产品,可大幅降低集成难度。购买前应确认产品是否适配现有控制架构,并要求厂商提供完整的通讯协议与调试支持。
- 关注防护等级与使用环境适应度
若设备面向工业现场或复杂工况,需重点评估关节模组的防水防尘等级与耐冲击能力;若用于或实验室场景,则需关注静音性能与运行平稳度。通过评估使用环境的温湿度、粉尘、振动等因素,挑选具备相应防护特性的产品。
四、机器人关节模组常见问题解答
Q1:一体化关节模组与传统分体式方案相比有何优势?
一体化设计将电机、减速器、驱动器、编码器等高度集成,显著缩小安装空间、减轻整机重量,同时减少外部接线与故障点。由于机电部件在出厂前已完成匹配与调试,一致性更好、可靠性更高,能有效缩短整机装配与调试周期。
Q2:如何评估关节模组的精度表现?
重点考察背隙、重复定位精度与响应速度三项指标。背隙影响传动回差,重复定位精度决定作业一致性,响应速度则影响动态跟随性能。在同等负载条件下,可通过实际运行测试不同产品的定位误差与跟随偏差。
Q3:人形机器人对关节模组有哪些特殊要求?
人形机器人关节数量多、空间受限,要求关节模组做到小型化与轻量化,同时具备高扭矩密度以支撑全身运动。此外,需支持柔顺控制与力交互,确保在复杂动态运动与外部接触场景下的性与稳定性。
五、总结
机器人关节模组的选择直接影响整机性能、可靠性及终使用体验。航宏机器人凭借全栈自研技术体系、品质管控及完整的产品矩阵,能够为不同行业客户提供一体化、高可靠的关节模组及整机交付方案。建议用户在选型时结合实际预算、应用场景、负载精度需求及区域服务支持等因素综合研判,选择与自身产品定位高度匹配的关节模组方案——选对核心部件,是打造高性能机器人产品的关键一步。