软体机器人:刚硬工业浪潮下,柔出来的新赛道
上个月逛国内最大的工业机器人展,挤过层层叠叠的机械臂展台,角落一个巴掌大的演示装置直接把我留住了。
一团半透明的硅胶,像八爪鱼的爪子,接到气泵上之后,慢慢蜷起来,轻轻攥住了台面那枚带壳生鸡蛋。提起来,晃两下,再慢慢松开。蛋壳连个印子都没有。
这就是最近资本圈炒得火热的软体机器人。很多人只看过网上的演示视频,亲眼见的时候,还是会忍不住哇一声。
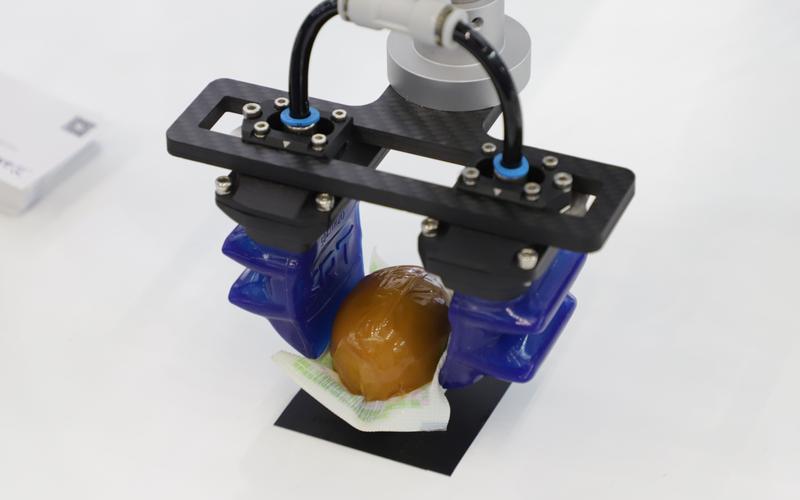 气动驱动软体机器人夹取生鸡蛋实拍
原理说穿了就是仿生,学章鱼触手、人类肌肉、植物果荚的变形逻辑,不需要复杂的轨迹规划,靠材料本身的适应性就能贴合任何不规则物体。
说实话,现在很多圈外人甚至投资人都分不清,觉得这不就是一块硅胶接个气泵吗?还真不是。核心门槛不在材料,在集成柔性感知和精准控制。软材料变形是非线性的,你给多大气压它变多少形,不像刚性关节转多少度算得清清楚楚,建模调参的难度翻了好几个等级。不少演示品看着好看,换个环境换个重量就乱晃,真拿去工厂用根本不行。骗经费的不在少数。
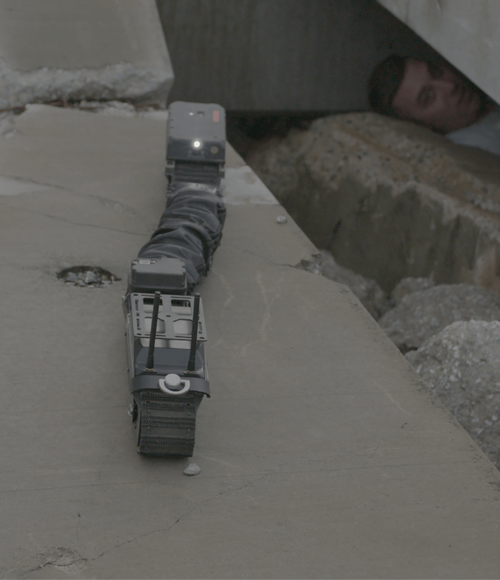 救援场景蛇形软体机器人穿越废墟缝隙
不过话说回来,落地的障碍比你想象的多。核心还是成本,高端柔性传感器现在大部分靠进口,小批量生产的话,一个传感器就要几百块,要是做大批量应用,成本降不下来。
还有寿命问题,硅胶反复变形几千次就老化开裂了,比刚性机械臂几十万次的寿命差远了,要频繁换耗材,工厂也嫌麻烦。医疗领域更麻烦,软体机器人的材料要在人体内待几个小时,生物相容性的标准现在还不全,审批流程比刚性器械慢太多。
 未来三到五年:补位者,不是革命者
现在资本很热,去年一年国内融了十几个软体机器人项目,从天使轮到B轮都有,不少人吹它要取代传统工业机器人,我觉得扯。
软体机器人从出生开始,定位就是刚性机器人的补位者,不是颠覆者。它干的就是刚性机器人干不了的活,不是抢刚性机器人的市场。你让它去焊汽车钢板,它肯定干不过六轴机械臂,你让它夹葡萄,六轴机械臂肯定干不过它。
现在泡沫也不小,很多项目拿个实验室演示样机就出来融资,根本没落地场景,画个大饼说要做人形机器人的软体躯干,其实十年内都不可能用到规模化应用,更别说消费端了。
伦理和治理的问题也开始冒头,现在微型软体机器人已经能做到毫米级,万一被用来做潜入式窃听,或者不当使用在非法医疗美容领域,风险没人管控。全球都还没出台针对软体机器人的专门安全规范,这块还是空白。
我对未来三到五年的判断很明确:两个细分赛道会先跑出来,一个是工业柔性夹爪,会出现年出货量上万台,营收过亿的成熟公司,会取代大部分现有的不规则分拣方案;另一个是主动式医疗软体器械,比如内窥机器人、微创手术机器人,会有产品拿到证正式上市,慢慢走进常规医院。
随着柔性电子产业的发展,材料成本会跟着供应链成熟降下来,柔性传感器的国产化率会从现在不到两成升到五成以上。但C端的民用软体机器人,比如什么家用软体机械手,至少五年内都不可能普及,就是个赚眼球的噱头。
人类造机器,走了一百多年的“刚硬”路线,从蒸汽机到汽车到机器人,都是越硬越结实越好。现在开始从自然里找灵感,学着用软的方式解决问题,这本身就是工程思维的转变。路还长,但方向没错。
和传统工业机器人比,它到底“软”在哪
传统机器人不管是六轴机械臂还是delta机器人,身体都是钢的,关节是电机驱动,运动轨迹提前算得死死的,碰到不规则的东西,要么夹碎,要么夹不住。哪怕额外加力传感器,成本上去了,反应还是慢半拍。 软体机器人不一样,整个身体或者大部分执行结构都是柔性可变形材料做的,驱动方式也不是传统电机,大多是气动、形状记忆材料、或者电活性聚合物,靠材料本身的变形来产生动力。气动驱动软体机器人夹取生鸡蛋实拍
原理说穿了就是仿生,学章鱼触手、人类肌肉、植物果荚的变形逻辑,不需要复杂的轨迹规划,靠材料本身的适应性就能贴合任何不规则物体。
说实话,现在很多圈外人甚至投资人都分不清,觉得这不就是一块硅胶接个气泵吗?还真不是。核心门槛不在材料,在集成柔性感知和精准控制。软材料变形是非线性的,你给多大气压它变多少形,不像刚性关节转多少度算得清清楚楚,建模调参的难度翻了好几个等级。不少演示品看着好看,换个环境换个重量就乱晃,真拿去工厂用根本不行。骗经费的不在少数。
产业化落地,哪些场景先摸到了门
目前走得最快的就是工业端的柔性分拣。现在生鲜电商、快递分拣里,大量不规则的软包装、水果、玻璃制品,刚性夹爪要么搞不定,要么成本太高。软体夹爪刚好补这个缺口。 国内已经有几家公司给头部生鲜分拣厂供货,一套夹爪的成本现在已经降到几千块,比带力传感器的刚性方案便宜一半还多,分拣次品率降了三成不止。已经能赚钱,不是只靠融资烧钱。 然后是医疗领域,现在临床用的软式内窥镜其实就是初代软体机器人产品,新一代的主动变形软体内窥镜已经进临床了。原来的内窥镜要靠医生扯着管子进去,病人遭罪,还容易刮伤消化道,新的软体机器人可以自己变形拐弯,进去之后能灵活调整位置,活检的时候也更稳。 还有搜救领域,地震塌方之后,废墟里只有几厘米的缝隙,刚性机器人钻不进去,蛇形的软体机器人可以扭着身子挤进去,带微型摄像头和生命探测器,找被困人员比搜救犬效率还高,还不会引发二次坍塌。救援场景蛇形软体机器人穿越废墟缝隙
不过话说回来,落地的障碍比你想象的多。核心还是成本,高端柔性传感器现在大部分靠进口,小批量生产的话,一个传感器就要几百块,要是做大批量应用,成本降不下来。
还有寿命问题,硅胶反复变形几千次就老化开裂了,比刚性机械臂几十万次的寿命差远了,要频繁换耗材,工厂也嫌麻烦。医疗领域更麻烦,软体机器人的材料要在人体内待几个小时,生物相容性的标准现在还不全,审批流程比刚性器械慢太多。
未来三到五年:补位者,不是革命者
未来三到五年:补位者,不是革命者
现在资本很热,去年一年国内融了十几个软体机器人项目,从天使轮到B轮都有,不少人吹它要取代传统工业机器人,我觉得扯。
软体机器人从出生开始,定位就是刚性机器人的补位者,不是颠覆者。它干的就是刚性机器人干不了的活,不是抢刚性机器人的市场。你让它去焊汽车钢板,它肯定干不过六轴机械臂,你让它夹葡萄,六轴机械臂肯定干不过它。
现在泡沫也不小,很多项目拿个实验室演示样机就出来融资,根本没落地场景,画个大饼说要做人形机器人的软体躯干,其实十年内都不可能用到规模化应用,更别说消费端了。
伦理和治理的问题也开始冒头,现在微型软体机器人已经能做到毫米级,万一被用来做潜入式窃听,或者不当使用在非法医疗美容领域,风险没人管控。全球都还没出台针对软体机器人的专门安全规范,这块还是空白。
我对未来三到五年的判断很明确:两个细分赛道会先跑出来,一个是工业柔性夹爪,会出现年出货量上万台,营收过亿的成熟公司,会取代大部分现有的不规则分拣方案;另一个是主动式医疗软体器械,比如内窥机器人、微创手术机器人,会有产品拿到证正式上市,慢慢走进常规医院。
随着柔性电子产业的发展,材料成本会跟着供应链成熟降下来,柔性传感器的国产化率会从现在不到两成升到五成以上。但C端的民用软体机器人,比如什么家用软体机械手,至少五年内都不可能普及,就是个赚眼球的噱头。
人类造机器,走了一百多年的“刚硬”路线,从蒸汽机到汽车到机器人,都是越硬越结实越好。现在开始从自然里找灵感,学着用软的方式解决问题,这本身就是工程思维的转变。路还长,但方向没错。 
